MS4Agri : un projet européen pour faire rouler les robots agricoles sans GNSS
Le projet MS4Agri, soutenu par l’Agence spatiale européenne (ESA), a officiellement démarré en octobre 2026. Son objectif : améliorer la navigation autonome des machines agricoles dans les environnements où les signaux satellites sont difficilement accessibles.
Aujourd’hui, les machines agricoles autonomes s’appuient principalement sur le GNSS-RTK pour se positionner avec une précision centimétrique. Mais sous les arbres, les filets anti-grêle ou les installations agrivoltaïques, les obstacles perturbent la réception des signaux satellites et peuvent interrompre leur fonctionnement.
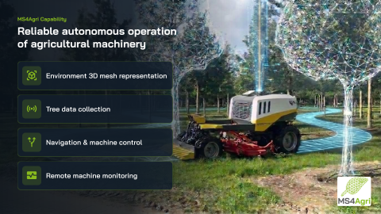
Pour répondre à cette limite, MS4Agri développe un système de localisation hybride combinant le GNSS-RTK et le SLAM 3D (Simultaneous Localization and Mapping). Lorsque le signal satellite est disponible, le robot utilise le positionnement RTK tout en construisant une représentation tridimensionnelle de son environnement grâce à des caméras et des scanners laser (LiDAR). Si le signal GNSS devient insuffisant, il peut alors continuer à se localiser en reconnaissant les éléments qui l’entourent, comme les arbres, les rangées de culture ou le relief.
Le projet intègre également des communications satellitaires (SatCom) pour maintenir la connexion avec les machines dans les zones rurales dépourvues de couverture mobile. Cette technologie doit permettre de planifier les interventions et de suivre les machines à distance.
Au-delà de la navigation, les données collectées permettront de construire des jumeaux numériques 3D des parcelles. Ces représentations pourront notamment servir à suivre la croissance des arbres, estimer leur stockage de carbone ou réaliser des inventaires de végétation.
Piloté par l’entreprise allemande Nature Robots, le projet prévoit des campagnes de collecte de données dans des vergers, vignobles et parcelles agroforestières afin de développer et tester ces technologies en conditions réelles.
L’ambition de MS4Agri est ainsi de rendre la robotique agricole autonome plus fiable dans les milieux où le positionnement satellitaire traditionnel atteint ses limites.
Vous pouvez consulter le site du projet ici.