Quand la robotique molle (« soft robotics ») rencontre la précision végétale
L’agriculture moderne est constamment à la recherche de solutions innovantes pour améliorer les rendements, réduire l’impact environnemental et optimiser l’utilisation des ressources. Dans ce contexte, l’intégration du digital et de la robotique ouvre des perspectives inédites. Oubliez les méthodes d’analyse destructives et les interventions à grande échelle ; l’avenir est à l’interaction précise et délicate avec chaque plante, ouvrant la voie à une agriculture de très haute définition.
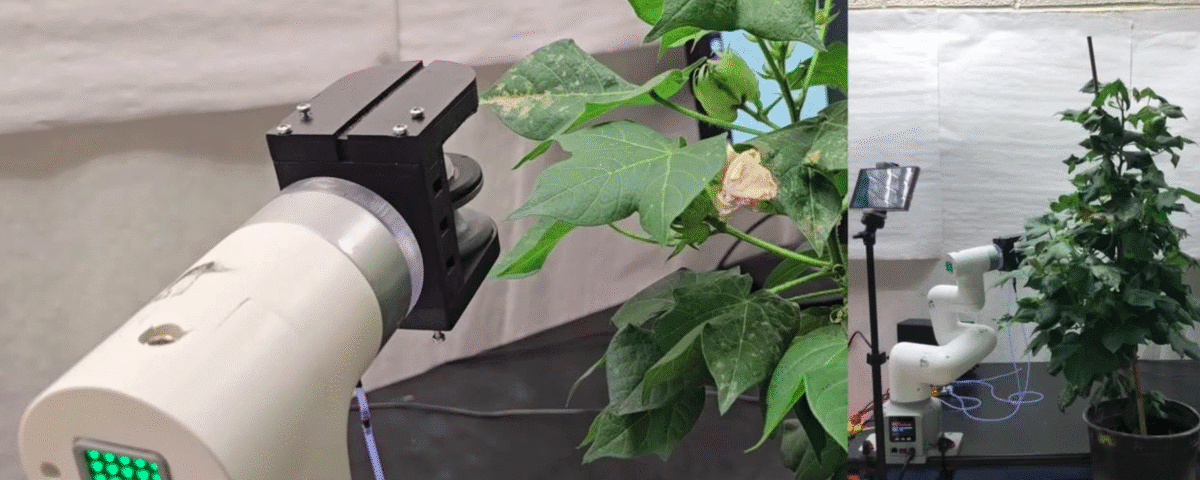
C’est exactement ce que propose une récente avancée en robotique : un système de préhension robotique molle capable d’interagir directement et en douceur avec les feuilles des plantes. Imaginez un robot qui, au lieu de prélever un échantillon de feuille pour l’analyser en laboratoire, dépose délicatement des sondes chimiques ou biologiques in situ, directement sur la plante vivante. Cette approche non-destructive permet une analyse continue et en temps réel de la santé végétale, sans causer le moindre stress à la plante. Il s’agit d’une avancée majeure pour le phénotypage optique et la bio-ingénierie, offrant une fenêtre unique sur les processus physiologiques des cultures.
Les implications de cette technologie pour l’agriculture de précision sont significatives. Grâce à ces capacités robotiques d’interaction directe avec les plantes, les agriculteurs pourront potentiellement obtenir des informations très détaillées et localisées sur des paramètres cruciaux, tels que le stress hydrique ou l’expression génétique. Cela pourrait permettre des interventions plus ciblées et efficaces, qu’il s’agisse d’ajuster l’irrigation, d’optimiser la fertilisation ou de surveiller l’efficacité de modifications génétiques. En contribuant à une meilleure gestion des ressources et à une détection plus précoce des problématiques, cette approche offre des avantages tangibles pour une production agricole plus durable et efficiente.
Pour en savoir plus, voici le lien de l’article: https://www.science.org/doi/10.1126/scirobotics.adu2394